연결하고 준비합니다
화면에서 장비의 연결 상태와 설정을 확인할 수 있습니다. 처음 연결할 때와 다시 연결할 때 필요한 안내도 제공합니다.
하드웨어 제조사를 위한 제어 앱 개발
고객이 장비를 연결하고 상태를 보며 조작하는 제어 앱을 만듭니다. 제조사의 하드웨어·펌웨어 팀과 협업해 PC·모바일·태블릿에서 사용할 수 있도록 개발합니다.
화면에서 조작하면 로봇이 반응합니다.
제어 앱 시뮬레이션 · 실제 장비에 연결되지 않습니다.
16초로 살펴보기
Huenit의 로봇·카메라 앱과 LG ThinQ의 공간 기반 기기 제어 경험을 살펴보세요. ThinQ 참여 범위는 WebGL 엔진 핵심 개발입니다.
연결하고, 조작하는 우리 장비 전용 앱. 모바일·PC·태블릿에서 장비를 연결하고 제어합니다. 첫 장면의 노란 로봇은 장비 제어 개념 그래픽입니다. 슈퍼노바 Huenit: 로봇을 연결하고 앱에서 조작합니다. 사용자가 로봇을 조작하는 PC 제어 앱을 개발했습니다. LG ThinQ: 집 안의 위치와 공간감을 보면서 에어컨·공기청정기를 제어합니다. MOSH의 참여 범위는 WebGL 엔진 핵심 개발입니다. DeviceApp은 장비 연동·제어 앱과 운영 화면을 개발합니다.
고객이 장비를 처음 연결하고 조작할 때 필요한 화면을 만듭니다. 장비의 기능과 사용 장소, 작업 순서에 맞춰 정보와 버튼을 배치합니다.
화면에서 장비의 연결 상태와 설정을 확인할 수 있습니다. 처음 연결할 때와 다시 연결할 때 필요한 안내도 제공합니다.
장비의 응답을 확인하며 필요한 명령을 실행합니다. 카메라가 있는 장비는 미리보기와 촬영 등 작업에 필요한 화면을 함께 구성합니다.
책상 위 PC와 현장의 터치 화면 등 실제 사용 장소와 기기에 맞춰 화면을 설계합니다. 정밀한 입력과 빠른 상태 확인처럼 작업마다 다른 조작 방식을 반영합니다.
사용자는 앱에서 로봇팔을 움직이고, 카메라 화면을 보며 촬영·녹화할 수 있습니다. 이 작업을 위한 macOS·Windows 데스크톱 앱과 장비 통신, 설치·업데이트 기능을 개발했습니다.
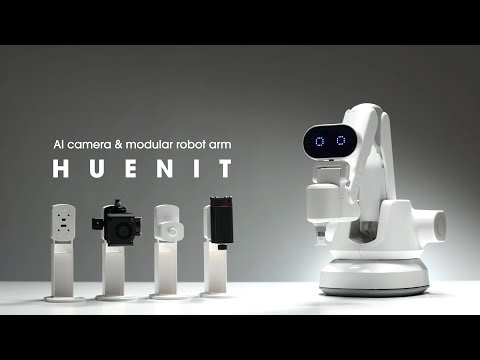 YouTube에서 보기 ↗
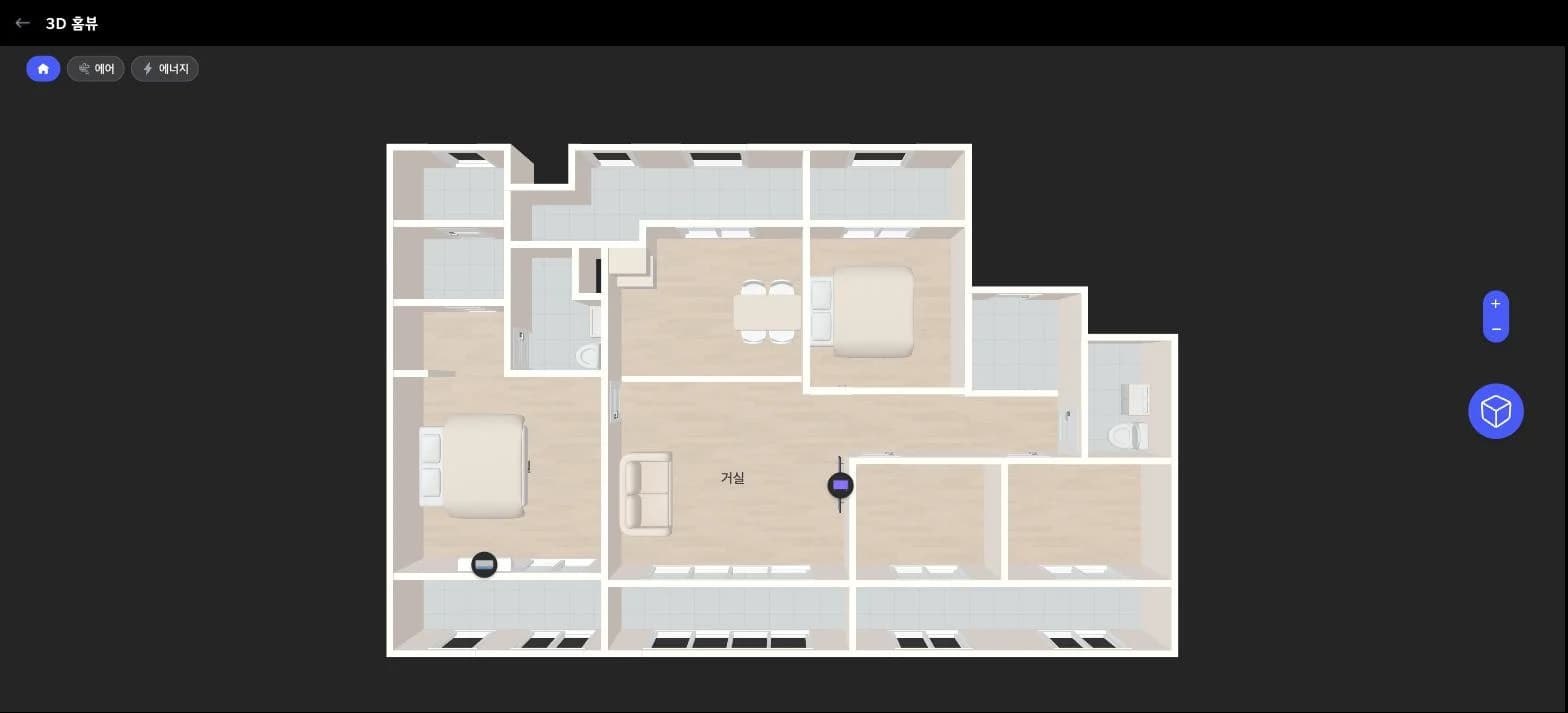
장비를 조작하는 화면과 함께, 연결이 끊겼을 때의 안내와 앱을 설치·업데이트하는 방법을 준비합니다. 제조사 담당팀이 이후 버전을 관리할 수 있도록 필요한 자료를 인계합니다.
장비 연결부터 설정과 실행까지, 작업 순서에 맞춰 화면을 구성합니다. 마우스·키보드로 쓸 때와 터치로 조작할 때에 맞춰 버튼과 입력 방식을 설계합니다.
펌웨어가 보내는 상태와 작업 결과를 표시합니다. 연결이 끊기거나 오류가 발생하면 현재 상황과 다시 확인할 내용을 안내하도록 구성합니다.
PC 설치 파일이나 모바일 앱 배포 등 플랫폼에 맞는 출시·업데이트 방식을 준비하고, 제조사 담당팀에 버전 관리와 운영 자료를 인계합니다.
고객이 할 작업을 기준으로 필요한 화면과 통신 기능을 정합니다. 제조사가 제공하는 규격·SDK와 테스트 장비를 바탕으로 개발하고, 합의한 기기와 운영체제에서 실제 동작을 확인합니다.
Windows·macOS, iOS·iPadOS·Android 앱을 개발합니다. 프로젝트별 지원 범위는 장비의 연결 방식, 드라이버·SDK 호환성, 사용 환경을 확인해 정합니다.
누가 어디에서 장비로 어떤 작업을 할지 살펴봅니다. 장비의 개발 단계와 출시 일정, 필요한 기기·운영체제, 통신 자료와 실장비 테스트 조건을 함께 확인합니다.
연결부터 작업 완료까지 고객이 보게 될 화면을 정합니다. 제조사 담당팀과 제어 명령·응답 형식, 오류 안내와 배포 방식을 맞추고 호환성이 필요한 부분을 먼저 검토합니다.
지원하기로 한 기기와 운영체제에서 장비를 연결하고 조작해 봅니다. 연결이 끊기거나 오류가 날 때의 안내도 확인합니다. 화면 크기와 조작 방식, 장비·펌웨어 버전별 테스트 항목도 확인합니다.
플랫폼별 설치·배포와 업데이트를 준비하고, 제조사 담당팀에 버전 관리·배포·운영 자료를 전달합니다.
하드웨어 제조사를 위한 제어 앱 개발
어떤 장비인지, 누가 어디에서 어떤 작업을 해야 하는지 들려주세요.
장비의 개발 단계와 통신 자료, 출시 일정을 확인한 뒤 어떤 앱이 필요하고 어떻게 개발할지 안내하겠습니다.